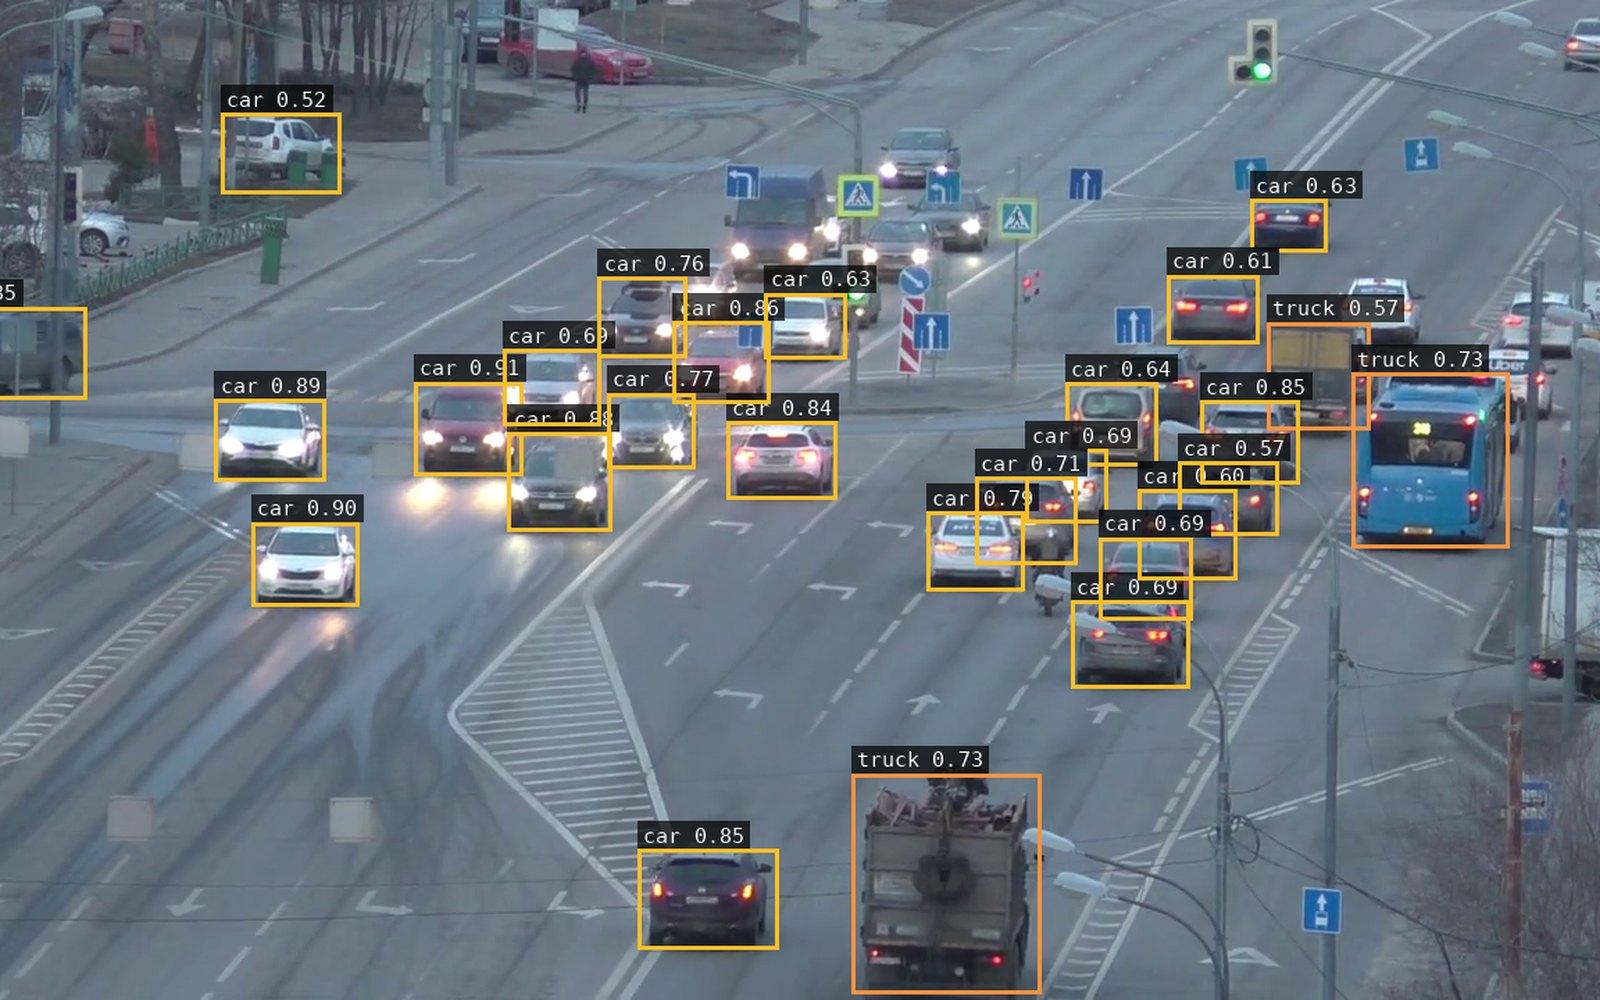
Trong các dự án triển khai Hệ thống thông tin đỗ xe thông minh (Smart Parking Information System), một trong những thách thức lớn nhất là camera giám sát hiếm khi được lắp đặt vuông góc hoàn toàn với mặt đường. Hầu hết các luồng video thu về đều bị méo phối cảnh (perspective distortion).
Bài viết này đi sâu vào cách chúng tôi giải quyết bài toán đếm và định vị chỗ đỗ xe bằng cách kết hợp model nhận diện vật thể tốc độ cao và các phép biến đổi hình học.
1. Giới hạn của Bounding Box thông thường
Khi sử dụng YOLOv11 để detect xe hơi, kết quả trả về là các bounding box. Tuy nhiên, tọa độ (x, y) của bounding box trên khung hình 2D của camera không phản ánh đúng vị trí vật lý của chiếc xe trên bãi đỗ thực tế.
2. Áp dụng Ma trận Homography (Homography Matrix)
Để "nắn" lại góc nhìn, chúng tôi sử dụng ma trận Homography. Bằng cách chọn tối thiểu 4 điểm tham chiếu cố định trên khung hình camera và ánh xạ chúng với 4 điểm tương ứng trên bản đồ mặt bằng bãi đỗ, chúng ta có thể tính toán được ma trận chuyển đổi.
Mỗi khi YOLOv11 trả về tọa độ điểm giữa (center point) của cạnh dưới bounding box (tương ứng với điểm tiếp xúc của bánh xe trên mặt đường), tọa độ này sẽ được nhân với ma trận Homography để tính ra vị trí chính xác (theo tọa độ vệ tinh hoặc tọa độ trục XY cục bộ) trên sa bàn đỗ xe.
3. Đánh đổi kỹ thuật (Trade-offs)
Việc tính toán thêm phép biến đổi ma trận cho từng object trên từng frame hình có thể làm tăng tải cho các thiết bị Edge. Để tối ưu, chúng tôi thiết lập cơ chế chỉ tính toán lại vị trí Homography khi bounding box có sự dịch chuyển vượt quá một ngưỡng (threshold) nhất định, giúp tiết kiệm chu kỳ CPU đáng kể.